 Tech et IA
RAIBO2 : tenir un marathon sur une charge ne signifie pas courir seul
RAIBO2 a terminé un marathon sans recharge grâce à des jambes allégées, des moteurs économes et une marche optimisée. Mais un humain devait encore le diriger.
Sur quoi repose cet articleObservation
Type de travail
Observation ou mesure
À garder en tête
Une observation décrit un phénomène ; son interprétation peut encore évoluer.
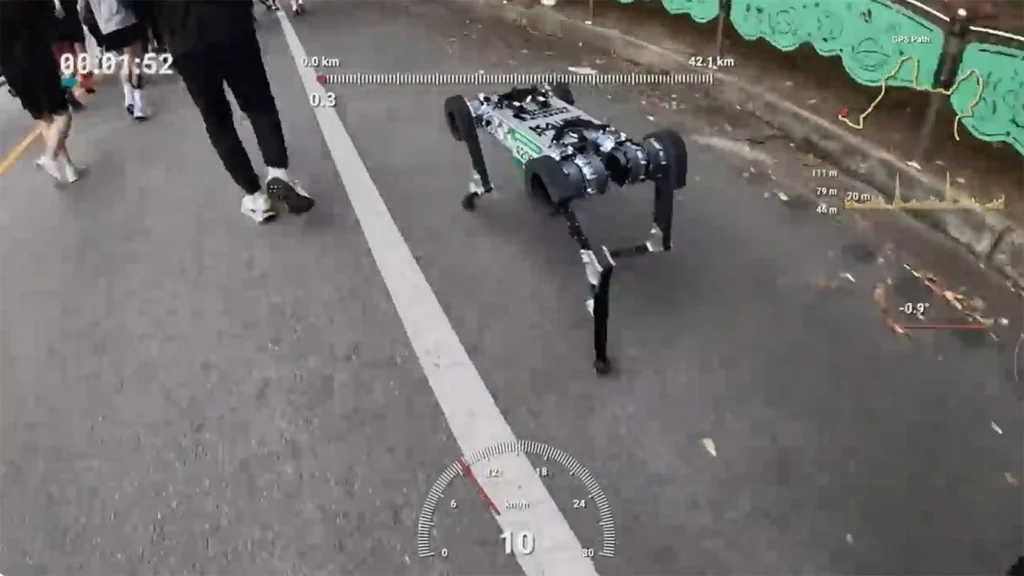
Faire avancer quatre jambes pendant un marathon sans recharger : RAIBO2 a relevé le défi à Sangju, en Corée du Sud, le 17 novembre 2024. L’étude consacrée à cette performance, publiée dans Nature le 23 septembre 2026, éclaire un problème moins spectaculaire que la course elle-même : économiser l’énergie à chaque pas. Elle invite aussi à séparer deux capacités bien différentes, tenir la distance et trouver seul son chemin.[1][2]
Le quadrupède a bouclé les quelque 42,2 km en 4 h 19 min 52 s, sur une seule charge. Le parcours n’était pas une piste plate : il comprenait deux montées de 50 m et des pentes atteignant 10 degrés. Une précédente tentative sur terrain irrégulier s’était arrêtée vers 37 km, batterie épuisée. Les concepteurs avaient attribué une partie de cet échec aux changements fréquents d’allure imposés par l’adaptation au rythme des coureurs voisins. La distance à parcourir ne suffit donc pas à décrire l’effort demandé au robot.[2][1]
Pour comprendre cette consommation, il faut suivre l’énergie depuis la batterie jusqu’au sol. Les moteurs et leur électronique en dissipent une partie sous forme de chaleur. Les engrenages ajoutent des frottements ; les pieds peuvent glisser et chaque contact avec le sol produit un choc. Marcher ne consiste donc pas seulement à déplacer le corps vers l’avant : il faut aussi le soutenir et le stabiliser, tout en limitant ces pertes répétées.[2][1]
L’équipe a augmenté la capacité de la batterie de 33 %, mais elle a aussi travaillé sur ce qui se passe à chaque foulée. Les jambes ont été allégées, les cartes de commande des moteurs conçues avec une faible résistance électrique et les moteurs choisis pour fournir le même couple avec moins de courant. La marche a été entraînée en simulation par apprentissage par renforcement : l’algorithmeAlgorithme Algorithme désigne une suite ordonnée et finie d'instructions ou de règles opératoires destinées à résoudre un problème précis ou à obtenir un résultat déterminé à partir de données initiales. Dans… était récompensé lorsqu’il posait les pieds doucement et évitait le glissement ou la surchauffe. Le gain d’endurance associe ainsi davantage d’énergie embarquée à moins d’énergie gaspillée pour avancer.[1][2]
La commande des articulations permet également d’assouplir une jambe pour absorber un impact ou préparer une poussée stable. En descente, RAIBO2 peut récupérer une partie de l’énergie du mouvement pour recharger sa batterie. Cela compense une partie de la dépense en montée, sans annuler le surcoût d’un parcours vallonné. C’est pourquoi les 67 km de portée maximale estimés par les chercheurs sur des trajets rectilignes ne doivent pas être confondus avec la distance démontrée pendant le marathon.[1]
Reste une autre limite, qui concerne la conduite plutôt que la batterie. Pendant la course, un opérateur humain dirigeait RAIBO2 à distance. Le robot portait une caméra, mais aucun logiciel n’interprétait la route. Le pilotage humain n’efface pas la réussite énergétique ; il empêche en revanche d’y voir la démonstration d’un robot capable de parcourir seul cet itinéraire. La robotique embarquée pose précisément cette question supplémentaire : quels calculs et quels capteurs faut-il emporter pour agir sans pilote ?[2]
Ces deux formes d’autonomie se rejoignent finalement dans le même budget énergétique. Choongin Lee, le responsable de l’étude, souligne qu’ajouter des capacités de décision consommera de l’électricité ; son équipe travaille sur des réseaux de calcul embarqués et des capteurs plus petits pour limiter cette dépense. Le prochain enjeu n’est donc pas seulement de parcourir davantage de kilomètres, mais de conserver l’endurance lorsque le robot devra aussi interpréter son environnement et choisir sa route.[2]
La discussion