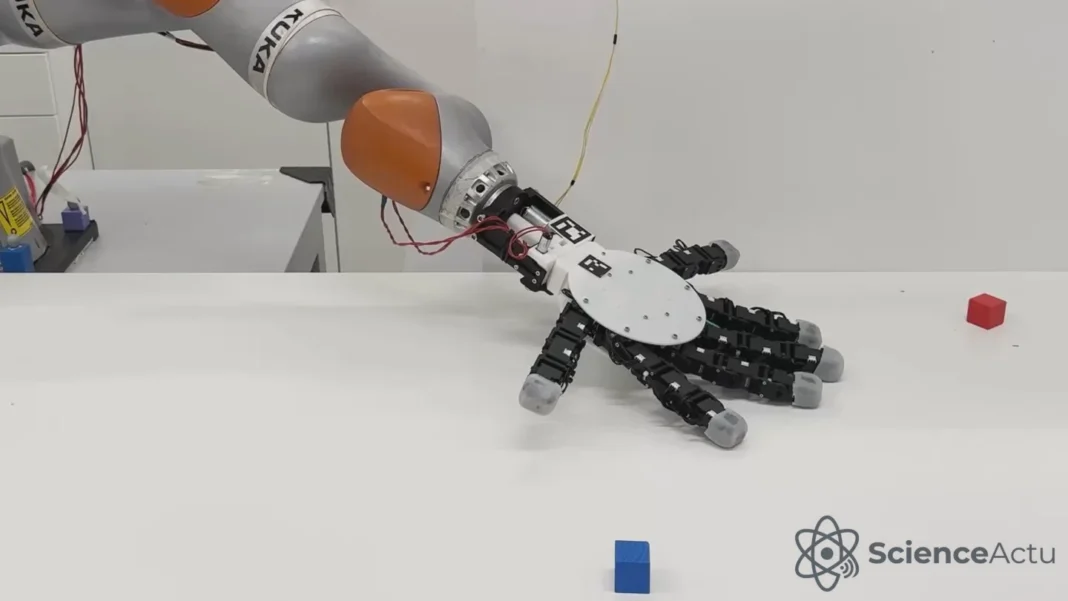
Imaginez une main capable de se détacher de son avant-bras, de trottiner sur le bout de ses doigts pour aller chercher un objet hors de portée, puis de revenir se fixer d’elle-même à son socle mécanique. Ce qui ressemble à une scène de science-fiction, évoquant irrémédiablement « La Chose » de la Famille Addams, est désormais une réalité de laboratoire. Une équipe de chercheurs a conçu une main robotique autonome capable de prouesses morphologiques inaccessibles à l’anatomie humaine.
- Une main capable de se détacher d’un bras robotique pour se déplacer de manière autonome sur ses doigts.
- Une conception optimisée par un algorithme génétique, permettant une flexion bidirectionnelle inédite.
- Des perspectives d’application allant de la maintenance industrielle complexe à la conception de prothèses de nouvelle génération.
Cette avancée, détaillée le 20 janvier dans la revue Nature Communications, marque un tournant dans la robotique de préhension. Contrairement aux modèles classiques qui tentent d’imiter servilement la main humaine, ce nouveau dispositif s’affranchit des contraintes biologiques pour explorer une agilité purement fonctionnelle. Ce projet est le fruit d’une collaboration internationale menée notamment par l’EPFL (École Polytechnique Fédérale de Lausanne).
Une agilité supérieure à la main humaine
La particularité la plus frappante de cette main robotique réside dans sa capacité à plier ses doigts vers l’arrière aussi facilement que vers l’avant. Cette symétrie fonctionnelle lui permet de saisir des objets contre les deux faces de sa paume simultanément. Lors des tests, le robot a démontré une polyvalence impressionnante : il peut pincer une balle entre deux doigts, enrouler quatre phalanges autour d’une tige métallique ou maintenir un disque plat fermement contre sa paume.
« C’était un rêve pour moi depuis de nombreuses années de concevoir une nouvelle main qui s’écarte des modèles anthropomorphes », explique Aude Billard, chercheuse en robotique et intelligence artificielle à l’EPFL. Selon elle, cette approche permet de repenser fondamentalement ce que signifie posséder une main ou un doigt, en s’autorisant à « penser hors des sentiers battus ».
Une fois détachée de son bras porteur, la main utilise ses doigts comme des pattes pour se mouvoir. Les chercheurs ont observé que le dispositif est particulièrement stable lorsqu’il marche sur quatre ou cinq doigts, utilisant les phalanges restantes pour saisir et transporter des charges. Lors d’une expérience marquante, le robot s’est désolidarisé de son bras mécanique, a parcouru une distance donnée pour ramasser un bloc de bois avec un seul doigt, avant de revenir se connecter à sa base pour transmettre l’objet.
Note technique : La capacité de la main à dévisser le bouchon d’une bouteille de moutarde tout en maintenant le contenant illustre parfaitement l’avantage d’une structure capable de manipuler des forces opposées de manière autonome.
L’intelligence artificielle au service du design robotique
Pour parvenir à une telle efficacité, l’équipe ne s’est pas contentée de croquis manuels. Ils ont utilisé un algorithme génétique, un outil d’apprentissage automatique qui simule les processus de la sélection naturelle. En testant virtuellement des milliers de combinaisons de traits morphologiques, l’algorithme a progressivement optimisé le design pour identifier les configurations les plus aptes à ramper, saisir et transporter des objets.
Cette innovation technologique a abouti à la création de deux prototypes distincts : une version à cinq doigts et une autre à six doigts. L’utilisation de l’IA a permis de s’affranchir des biais cognitifs humains qui nous poussent naturellement à reproduire notre propre anatomie. Comme le souligne Matei Ciocarlie, ingénieur en mécanique à l’Université de Columbia, cette étude est un « bel exemple de ce que l’on peut accomplir lorsque l’on aborde la conception robotique sans être freiné par les contraintes du facteur humain ».
Le processus de sélection algorithmique a permis de déterminer la longueur idéale des phalanges et la répartition des capteurs de pression, garantissant que la main puisse maintenir son équilibre tout en effectuant des tâches de manipulation complexe. Cette double compétence — locomotion et préhension — est rarement atteinte avec un tel niveau de fluidité dans le domaine de la robotique mobile.
Des applications allant de l’industrie à la médecine
Les retombées potentielles de cette recherche sont vastes. Xiao Gao, roboticien désormais en poste à l’Université de Wuhan en Chine, estime que ce robot pourrait transformer l’inspection industrielle. Sa capacité à se faufiler dans des tuyaux ou des équipements trop étroits pour un humain ou un robot conventionnel en fait un outil précieux. Il pourrait également jouer un rôle crucial dans les opérations de secours en zone de catastrophe, où la navigation dans des espaces confinés est une question de survie.
Au-delà de l’industrie, le secteur médical observe ces travaux avec intérêt. Cette main pourrait préfigurer une nouvelle génération de prothèses. Cependant, Aude Billard reste prudente et souligne que des recherches supplémentaires sont nécessaires pour comprendre la réponse du cerveau humain face à des membres dont l’anatomie ne correspond pas au schéma corporel biologique. L’intégration neurologique d’un membre capable de mouvements « non naturels » représente un défi de taille pour les neurosciences cognitives.
« Nous devons explorer comment le système nerveux peut s’adapter à une flexibilité qui dépasse nos limites biologiques », précise la chercheuse.
Malgré ces interrogations, la réussite de ce prototype ouvre la voie à une robotique plus modulaire et résiliente. La prochaine étape pour les chercheurs consistera à améliorer la vitesse de déplacement de la main et à affiner ses capacités de perception tactile pour manipuler des objets encore plus fragiles ou de formes irrégulières. L’avenir de la robotique semble ainsi se dessiner loin du miroir humain, dans une exploration audacieuse de formes optimisées pour la fonction plutôt que pour la ressemblance.