 Tech et IA
Un robot chien guidé par des neurones : comment la puce commande le mouvement
Des neurones cultivés sur une puce ont guidé un robot chien vers une cible simple. L’essai relie apprentissage simulé et mouvement réel, sans démontrer une autonomie générale.
Sur quoi repose cet articleExplication
Type de travail
Article d’explication
À garder en tête
Une synthèse des connaissances : suivez les sources pour aller plus loin.
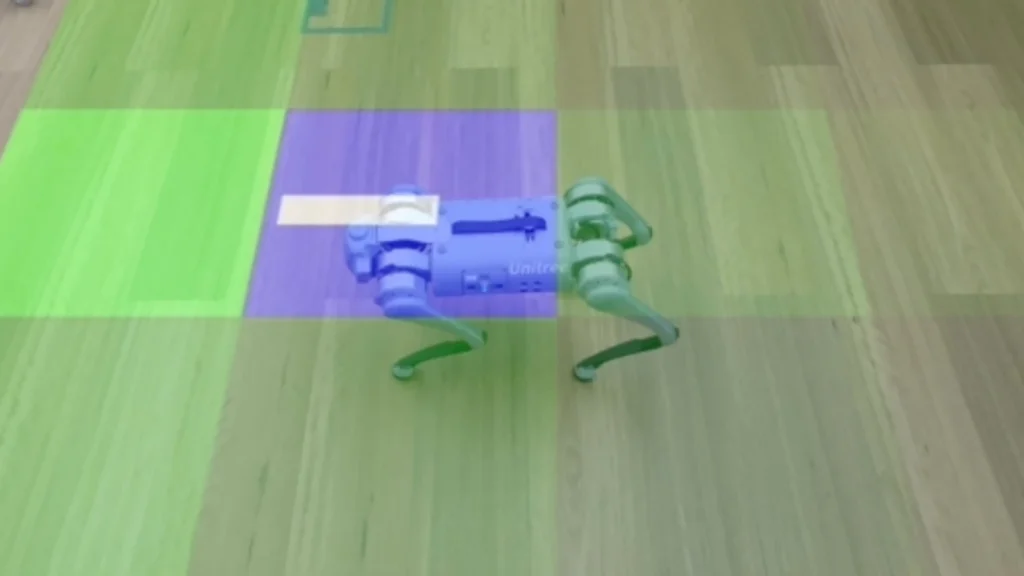
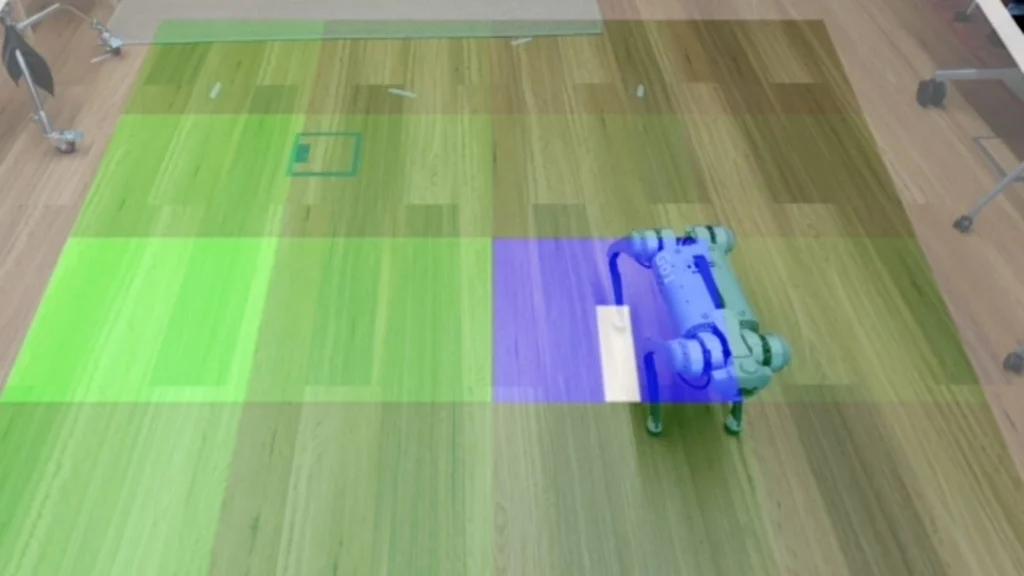
Un petit groupe de neurones cultivés en laboratoire a contribué à guider un robot chien vers une cible sur un parcours simple. L’expérience de Cortical Labs, en Australie, donne une traduction physique au calcul biologique : l’activité de cellules vivantes devient une commande de mouvement. Elle ne démontre pas encore que le robot saurait trouver seul son chemin dans un environnement imprévu.[1][2]
Pour comprendre ce que signifie ici « piloter », il faut regarder l’interface plutôt qu’imaginer un cerveau humain installé dans la machine. Les neurones poussent directement sur une puce munie d’électrodes, qui assurent un échange électrique dans les deux sens. Des signaux stimulent les cellules ; leur activité en retour est convertie en commandes de déplacement. Le mouvement dépend donc à la fois du réseau vivant et du dispositif qui traduit ses réponses.[1][3]
La préparation ne commence pas sur le sol du laboratoire. L’ordinateur biologique CL1 est d’abord entraîné à rejoindre une cible dans un environnement simulé en deux dimensions. Les données de cet entraînement servent ensuite à commander les mouvements du robot réel. Ce passage de l’entraînement simulé au pilotage physique permet d’utiliser le résultat d’un apprentissage sur une machine, sans établir que les cellules apprennent directement toutes les difficultés du monde extérieur.[2]
L’enjeu expérimental est de rendre cet échange reproductible. Dans les essais virtuels menés avec Honda Research Institute Europe, les chercheurs ont fait varier les caractéristiques des signaux électriques et fourni un retour sur les déplacements de l’agent simulé. Plus de 4 000 heures d’interaction ont permis de tester près de 1 300 combinaisons de signaux. Ces chiffres décrivent le travail de réglage en simulation, pas des heures de marche du robot chien : ils montrent pourquoi obtenir un mouvement ne suffit pas, à lui seul, à définir une commande fiable.[1]
La portée du résultat reste celle d’une commande expérimentale limitée. La technologie n’est encore ni particulièrement rapide ni particulièrement efficace, et la recherche sur la navigation n’a pas été évaluée par les pairs. Ferrante Neri, chercheur extérieur aux travaux à l’Education University of Hong Kong, voit dans les expériences un indice prometteur d’apprentissage dans les conditions testées, mais seulement une première étape vers la complexité de la navigation réelle. La prochaine difficulté n’est donc pas simplement de faire avancer le robot : c’est d’obtenir des réponses régulières sur des tâches plus complexes, et plus rapidement.[1][2]
La discussion