 Tech et IA
Des cellules vivantes pilotent un robot chien après un entraînement simulé
Un ordinateur biologique CL1 a servi à contrôler un robot chien après un entraînement en simulation. Un passage au monde physique qui ne démontre pas encore une navigation autonome générale.
Sur quoi repose cet articleExplication
Type de travail
Article d’explication
À garder en tête
Une synthèse des connaissances : suivez les sources pour aller plus loin.
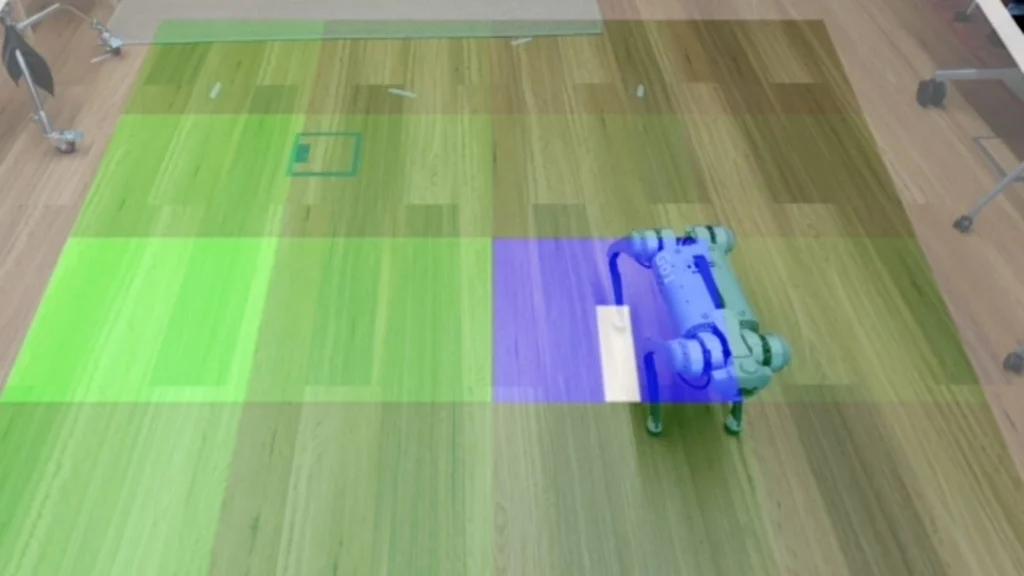
Des cellules vivantes ont contribué au pilotage d’un robot chien physique. Mais l’apprentissage avait commencé ailleurs : dans un environnement simulé en deux dimensions, où l’ordinateur biologique CL1, développé par Cortical Labs, était entraîné à rejoindre une cible. Les données de cet entraînement ont ensuite servi à contrôler les mouvements du robot. L’intérêt de cette démonstration est ce passage du virtuel au matériel, pas encore la capacité à trouver seul son chemin dans n’importe quel environnement.[1]
Le CL1 ne remplace pas toute l’électronique par du vivant. Le dispositif associe des cultures de neurones à de l’informatique classique : il faut transmettre des signaux au tissu, enregistrer ses réponses, puis les décoder pour les rendre utilisables. L’enjeu est donc autant dans cette interface que dans les cellules elles-mêmes. Modifier les signaux d’entrée, leur interprétation ou le retour envoyé au réseau biologique fait partie des réglages étudiés pour obtenir un comportement plus régulier.[2]
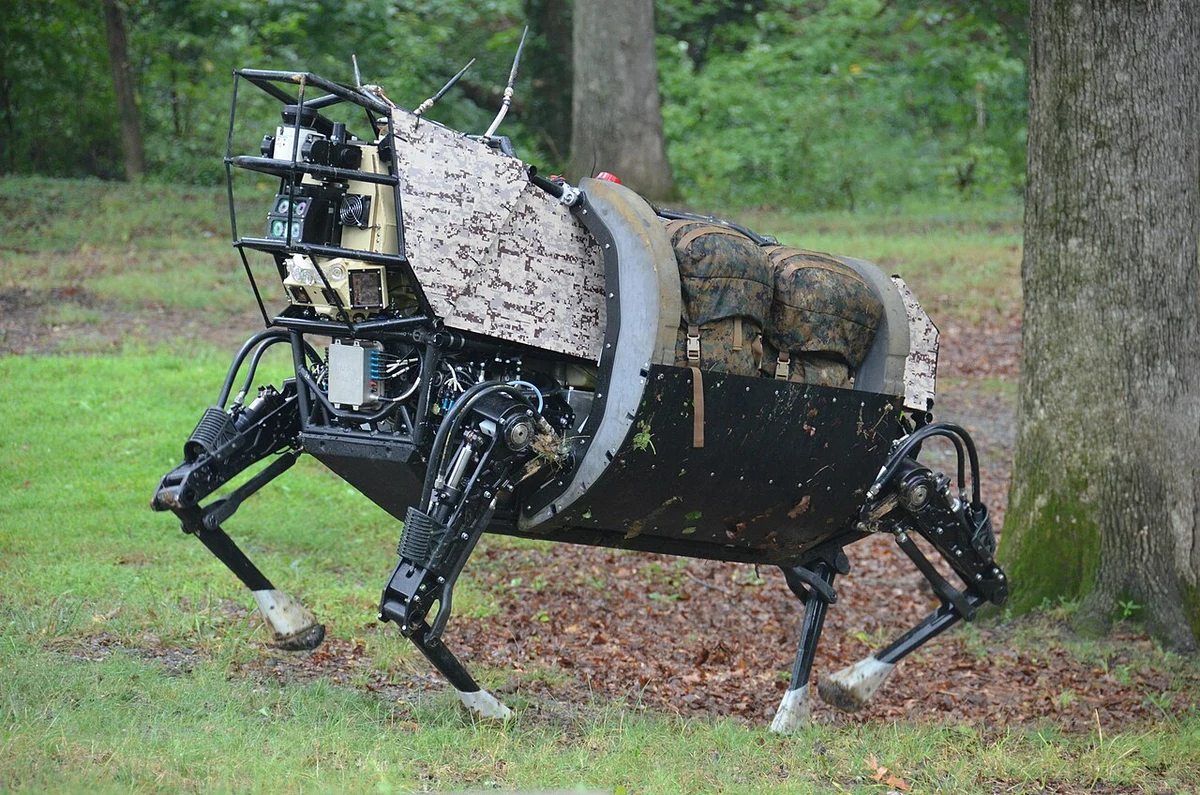
Pour comprendre ce qui a été franchi, il faut séparer trois questions : le réseau biologique peut-il apprendre une tâche, ses résultats peuvent-ils servir à commander une machine réelle, et cette machine peut-elle ensuite naviguer dans la complexité du monde extérieur ? L’entraînement simulé et le pilotage du robot apportent des éléments aux deux premières. Ils ne suffisent pas à répondre à la troisième. L’autonomie d’un robot quadrupède ne se résume donc pas au fait de le voir avancer : le périmètre des décisions qu’il prend reste essentiel.[1]
Les essais de navigation ont exploré environ 1 300 configurations de paramètres, sur 26 cultures neuronales, pour plus de 4 000 heures d’interaction en temps réel. Dans les configurations retenues, les agents biologiques ont dépassé les agents logiciels Deep Q-Network optimisés pour la comparaison, à budget d’interaction équivalent. Ce résultat porte sur une tâche et des réglages précis : il ne classe pas les cellules vivantes devant l’ensemble des méthodes d’intelligence artificielle.[2]
Un autre avantage reste à mesurer : la consommation électrique. Cortical Labs envisage un calcul biologique moins énergivore, une perspective intéressante pour des robots limités par leur batterie. Mais comparer seulement le tissu vivant à une puce laisserait de côté une partie du dispositif. Le bilan doit aussi intégrer le maintien des cultures, les équipements de stimulation et de surveillance, ainsi que les logiciels associés. Une économie au niveau des cellules ne suffit pas à établir une économie pour le système complet.[1][2]
La recherche sur le CL1 présentée le 26 octobre reste préliminaire : le travail scientifique cité n’a pas encore été évalué par les pairs. Le résultat ouvre néanmoins une piste concrète, celle d’utiliser un réseau vivant comme composant d’une chaîne de commande robotique. Pour en établir l’intérêt pratique, les prochaines démonstrations devront aller au-delà du mouvement obtenu : préciser les performances de navigation et mesurer le coût énergétique de toute la chaîne.[1][2]
La discussion