
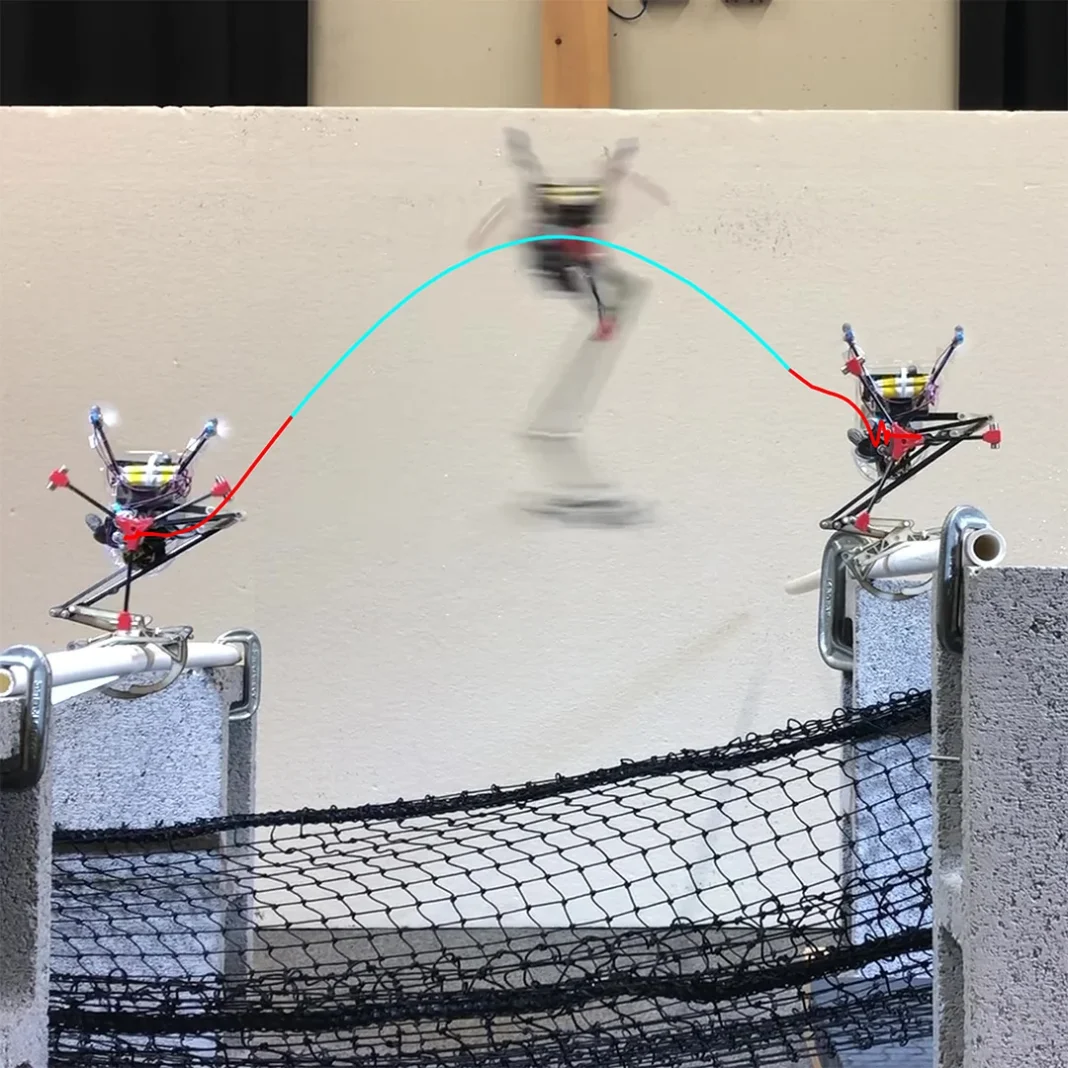
Dans le règne animal, la précision absolue est rare, mais la capacité de correction est omniprésente. Observez un écureuil sauter d’une branche flexible à une autre : sa trajectoire n’est pas toujours calculée au millimètre près, mais son corps s’adapte en une fraction de seconde pour transformer un saut approximatif en un atterrissage stable. C’est précisément cette résilience dynamique que des ingénieurs ont cherché à insuffler à Salto, un petit robot sauteur capable désormais de prouesses gymnastiques sur des surfaces étroites.
- Inspiré par l’agilité des écureuils, le robot Salto utilise un mécanisme de correction inertielle pour stabiliser ses sauts.
- Doté d’un nouveau pied agrippeur, il parvient à se réceptionner sur des tubes étroits, une première pour ce type de machine.
- Bien que prometteuse pour l’inspection de terrains accidentés, la technologie nécessite encore des ajustements pour égaler son modèle biologique.

Le biomimétisme au service de l’équilibre
Les écureuils sont considérés comme les acrobates naturels par excellence. Capables de traverser des câbles téléphoniques, de bondir entre des arbres mouvants et de naviguer sur des parcours d’obstacles complexes, ils doivent leur survie à une gestion exceptionnelle de leur centre de masse. Justin Yim, ingénieur à l’Université de l’Illinois à Urbana-Champaign et auteur principal de l’étude publiée le 19 mars dans Science Robotics, explique que cette recherche est directement inspirée par ces stratégies naturelles observées chez les animaux.
Une étude conjointe, publiée fin février dans le Journal of Experimental Biology, a mis en lumière un mécanisme clé : lorsque les écureuils atterrissent, ils modulent la force exercée par leurs pattes sur la branche pour corriger leur assiette. Qu’ils sautent trop loin ou trop court, ils manœuvrent leur corps pour rester verticaux, utilisant l’inertie et la friction à leur avantage. C’est cette plasticité motrice que l’équipe de Yim a tenté de reproduire mécaniquement.
De la surface plane à la cible tubulaire
Salto (pour saltatorial locomotion, ou locomotion par sauts) n’est pas un nouveau venu. Développé initialement en 2016 à l’Université de Californie à Berkeley, ce robot filiforme avait déjà démontré sa capacité à rebondir sur des murs. En 2020, les chercheurs avaient réussi à lui faire maîtriser l’atterrissage sur des surfaces planes. Cependant, se réceptionner sur une cible cylindrique et étroite, comme un tuyau ou une branche, représente un défi d’une tout autre magnitude en robotique.
Pour franchir cette étape, l’équipe a apporté deux modifications majeures à la structure de Salto :
- Un pied agrippeur : Une sorte de griffe a été ajoutée pour permettre au robot de saisir physiquement le tube lors de l’impact.
- Un contrôle d’attitude actif : Le robot a été doté la capacité de s’accroupir ou de se redresser pour modifier sa distribution de masse.
Justin Yim compare ce mécanisme au jeu de la marelle. Si vous atterrissez sur une case en sentant que vous basculez vers l’avant, vous vous grandissez instinctivement en poussant sur le sol pour contrer la chute. À l’inverse, si vous partez en arrière, vous avez tendance à vous accroupir pour abaisser votre centre de gravité. Salto applique ces mêmes principes physiques pour ne pas chuter du tube.
Des performances encourageantes mais perfectibles
Lors des essais en laboratoire, le robot a démontré une capacité réelle à naviguer sur ces structures artificielles précaires. Sur une série de 30 sauts lancés d’un tuyau PVC vers un autre, Salto a réussi à agripper la cible 25 fois. Dans la majorité de ces cas, il a réussi à s’accrocher et à pivoter autour du tube, soit par-dessus, soit par-dessous, sans tomber.

Toutefois, la perfection reste insaisissable. Le robot n’a réussi un atterrissage « parfait » — c’est-à-dire se poser, s’arrêter et rester en équilibre stable au sommet du tube — que lors de deux essais sur trente. Comme le souligne Justin Yim avec pragmatisme, « il y a beaucoup de marge d’amélioration ». Si Salto n’est pas encore prêt pour le Cirque du Soleil, les pistes d’optimisation sont claires, notamment au niveau de la conception du préhenseur, qui pourrait être rendu plus souple et adaptatif, à l’image des orteils d’un écureuil épousant l’écorce.
Vers des robots d’inspection tout-terrain
L’objectif de ces recherches dépasse la simple curiosité biologique. Dans le vaste domaine de la technologie et de l’intelligence artificielle, la mobilité en terrain non structuré reste un obstacle majeur. Yim envisage une future génération de robots, plus agiles que Salto, capables d’intervenir dans des environnements construits par l’homme mais difficiles d’accès, comme des échafaudages ou des charpentes métalliques.
Ces machines pourraient transporter des capteurs ou des caméras pour effectuer des inspections structurelles, ou même être déployées en forêt pour la surveillance environnementale. Contrairement aux progrès purement numériques, comme ceux de l’informatique quantique qui traitent l’information, la robotique dynamique doit composer avec les lois immuables de la gravité et de la friction.
Pour l’heure, le fossé entre la machine et l’animal demeure. « Le robot n’est définitivement pas encore capable de faire ce qu’un écureuil peut faire », admet le chercheur. Mais en décomposant la mécanique du saut, l’ingénierie se rapproche saut après saut de l’aisance du vivant.


